


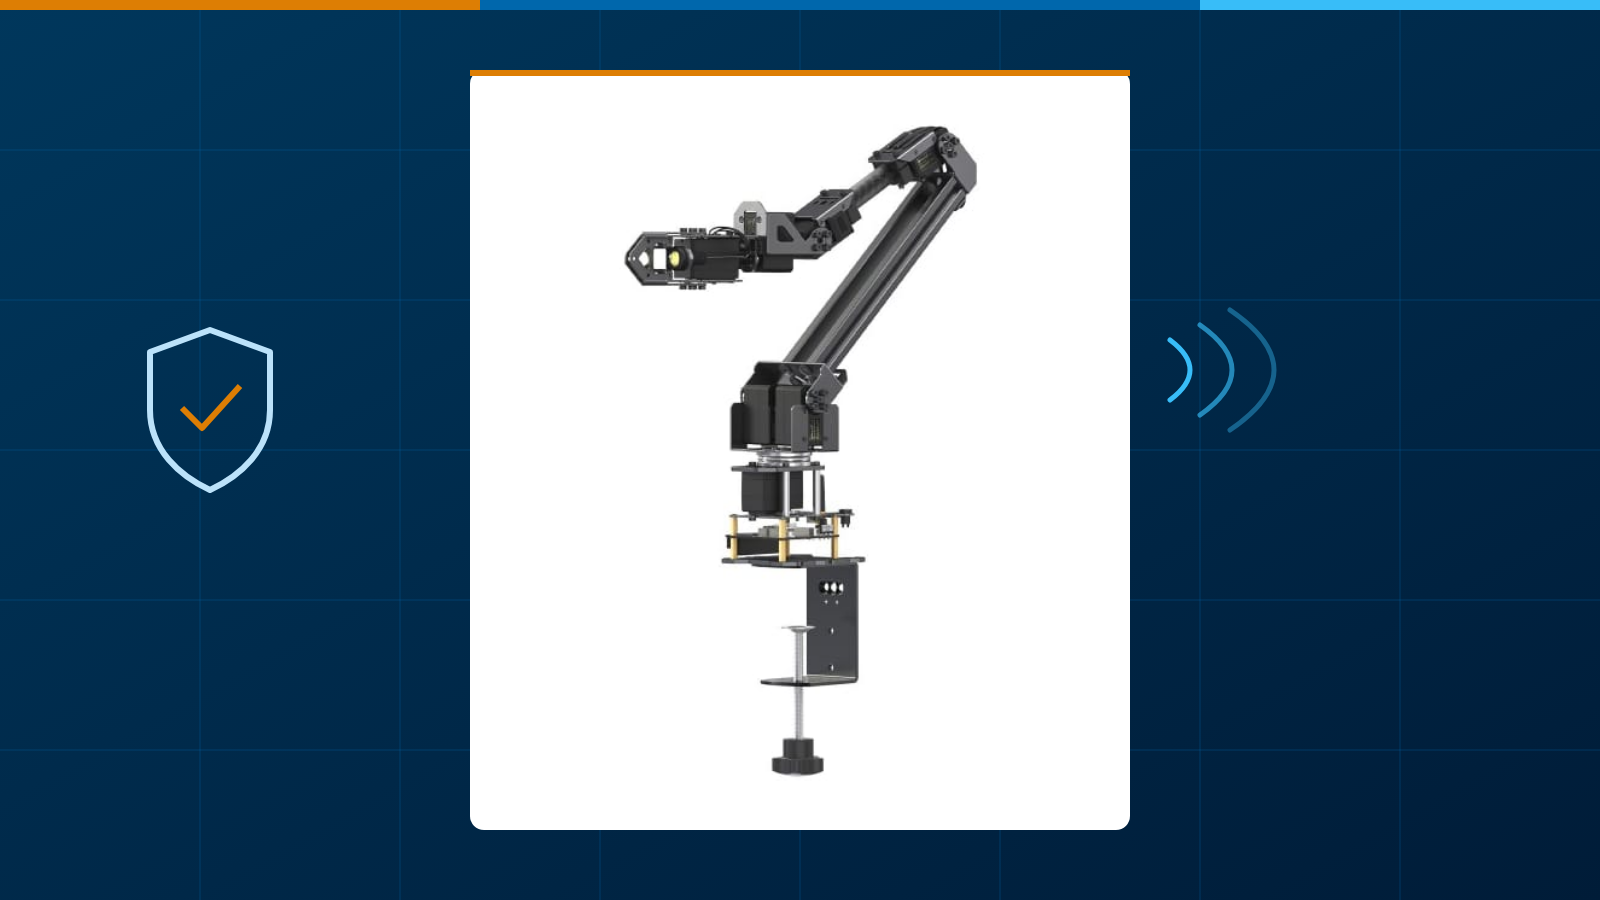
FCT recebe braço robótico para pesquisas em segurança pública
Equipamento será usado em projeto de mestrado do PPGEP, coordenado pelo professor Solon Bevilacqua, que propõe uma unidade teleoperada para coleta segura de artefatos de risco
A Faculdade de Ciências e Tecnologia (FCT/UFG) recebeu um braço robótico destinado a pesquisas na área de segurança pública. O equipamento pode operar em bancada, em ensaios controlados de laboratório, ou ser instalado em um drone terrestre (UGV), o que abre caminho para aplicações em campo.
O braço será utilizado no projeto "Unidade robótica teleoperada para coleta segura de artefatos de risco em segurança pública", desenvolvido no âmbito do mestrado do Programa de Pós-Graduação em Engenharia de Produção (PPGEP) e coordenado pelo professor Solon Bevilacqua.
Menos risco para quem atua na linha de frente
Agentes de segurança pública são frequentemente expostos a risco de vida ao lidar com artefatos suspeitos ou abandonados, como explosivos e outros itens perigosos. A aproximação humana a esses objetos pode ser evitada com sistemas teleoperados, que mantêm o operador a uma distância segura.
O objetivo da pesquisa é desenvolver e avaliar uma unidade robótica que integre câmera, óculos de FPV (First Person View) e braço robótico, capaz de realizar a coleta e o manuseio remoto de itens que ofereçam risco à integridade física do agente.
O que será feito
Entre as etapas previstas estão a integração do braço a uma plataforma móvel terrestre e a um sistema de visão embarcado, a transmissão de vídeo em tempo real para os óculos de FPV, que dá ao operador uma percepção imersiva, e o desenvolvimento da interface de controle e teleoperação do braço.
Os ensaios serão realizados em bancada e, depois, em campo, com objetos inertes e inofensivos que simulam artefatos em formato, peso e fragilidade, em ambiente controlado e com protocolos de segurança. O desempenho será avaliado quanto à taxa de sucesso na coleta, ao tempo de execução das tarefas, à latência de vídeo e controle e ao alcance do enlace. A pesquisa também vai comparar a usabilidade e a ergonomia da operação com FPV e com um monitor convencional.
Resultados esperados
Espera-se obter um protótipo funcional da unidade teleoperada, dados de desempenho que sustentem sua aplicação em segurança pública e produção científica, com dissertação e artigos. O trabalho também deve gerar diretrizes de aplicação para forças de segurança, incluindo critérios de segurança operacional, e servir de base para desenvolvimentos futuros, como maior autonomia, sensores adicionais e treinamento de operadores.
Segundo o diretor da FCT, Tiago dos Santos Almeida, "receber esse equipamento amplia a capacidade de pesquisa da Faculdade e aproxima a universidade de um problema real da sociedade. Um projeto que busca afastar o agente de segurança do perigo mostra o papel da ciência e da tecnologia a serviço da vida".
Para a FCT, o projeto une pesquisa acadêmica e demanda real da segurança pública, além de fortalecer a capacitação tecnológica nacional na área de robótica.